Alljärgnevalt peamised NXC käsud, mille abil robot liikuma või seisma panna.
OnFwd("ports", "pwr"); OnRev(..)
OnFwd(OUT_A, 75);
Mootor A liigub edasi kiirusega 75
OnFwdSync("ports", "pwr", “turn”); OnRevSync(..)
OnFwdSync(OUT_AB, 75, -100);
Mootorid A ja B liiguvad edasi ning neid hoitakse sünkroonis. Turn ehk keeramine -100 määrab ära kummale poole keeratakse. 0 – sõidab otse, 50 – üks ratas seisab, 100 – rattad liiguvad vastassuundades.
OnFwdReg("ports", "pwr", OUT_REGMODE_SPEED); OnRevReg(..)
OnFwdReg(OUT_AB, 100, OUT_REGMODE_SPEED);
Mootorid A ja B sõidavad otse ning rakendavad lisajõudu kui ette satub takistus.
Off(OUT_AB);
Off(OUT_AB);
Lülitab mootorid A ja B välja
RotateMotor("ports", "pwr", “degrees”);
RotateMotor(OUT_A, 75, 360);
Pöörab mootorit A 360 kraadi kiirusega 75.
RotateMotorEx("ports", "pwr", “degrees”, “turn”, “sync”, “stop”);
RotateMotorEx(OUT_AB, 75, 360, 50, TRUE, TRUE);
Keerab mootoreid A ja B 360 kraadi kiirusega 75. Turn määrab ära kummale poole keeratakse (0 – sõidab otse, 50 – üks ratas seisab, 100 – rattad liiguvad vastassuundades), sync määrab et mootorid on sünkroonis ja stop määrab kas lõpus on vaja pidurdada või mitte.
Coast("ports”);
Coast(OUT_AB);
Laseb määratud mootorid vabajooksuga seismiseni.
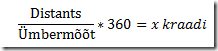
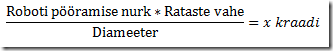
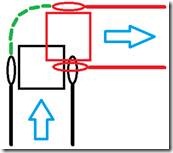 Roboti keeramisel ühe rattaga (st. teine ratas on paigal) liikumise väljendamine mootori pööretes mis on antud kraadides.
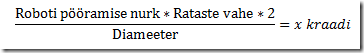
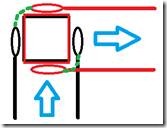 Roboti keeramisel mõlema rattaga (st. rattad liiguvad vastassuundades) liikumise väljendamine mootori pööretes mis on antud kraadides.

 Ülesanne 2.